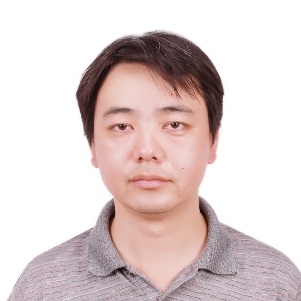
视觉感知 / 决策规划
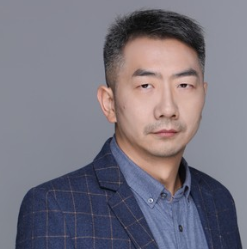
李明
博士 · 武汉大学人工智能学院副教授、博士生导师
主要研究视觉感知、决策规划与智能驾驶。长期从事环境感知及智能决策系统研发,具有十五年相关经验。
04 / ABOUT ZHIJIAN AI
知践智能面向工业现场,以融合传感器成套硬件及配套软件为基础,整合多源感知、边缘计算与软件工具链,帮助工业装备获取、理解和使用现场数据。
以具鹰系列作为感知入口,逐步拓展机器人、机器狗等多元载体的接入与应用,让感知、认知与行动衔接,持续构建面向真实作业的工业具身智能方案。
OUR TEAM / 创业团队
团队汇聚高校科研与产业实践经验,
围绕多模态感知、智能决策与工业应用持续探索。
视觉感知 / 决策规划
博士 · 武汉大学人工智能学院副教授、博士生导师
主要研究视觉感知、决策规划与智能驾驶。长期从事环境感知及智能决策系统研发,具有十五年相关经验。
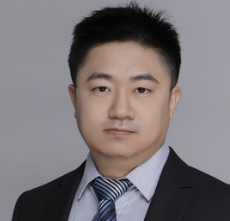
软件分析 / 智能驾驶测试
博士 · 武汉大学教授、博士生导师
主要从事软件分析与测试研究,关注智能驾驶软件测试与调试、软件数据挖掘及系统优化。
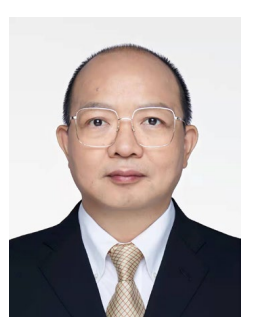
环境感知 / 智能汽车控制
教授 · 浙大城市学院教授、浙江大学兼职教授
从事环境感知传感器、智能汽车决策与控制的理论和工程研究三十余年,兼具高校科研与国际汽车产业研发经验。
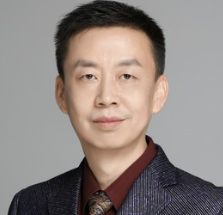
多模态模型 / 智能数据分析
博士 · 武汉大学计算机学院副教授
长期从事人工智能、智能驾驶感知、多模态大模型与智能数据分析研究,曾赴澳大利亚 Curtin 大学访问。
环境感知 / 感知定位
博士 · 武汉大学人工智能学院副教授
长期从事多媒体信号处理、环境感知与低成本感知定位研究,承担过智能驾驶环境感知项目。
融合定位 / 战略与业务
博士 · 武汉大学博士
聚焦深度学习与融合定位,具有十年以上智能驾驶研发经验,负责公司战略与业务拓展。
决策规划 / 具身智能
博士 · 武汉大学博士
深耕智能驾驶感知、决策规划与具身智能大模型,曾带领团队开展产业项目核心模块研发。
RESEARCH TO APPLICATION / 产学研协同
从感知算法与模型研究,到产品原型、现场验证和持续迭代,连接技术探索与工业应用。