双 EM4 雷达
三维点云 · 距离 · 反射强度
JUYING TIANXUN / MULTIMODAL PERCEPTION
双雷达、三焦段视觉与红外协同,
以边缘算力连接空间、细节与热信息。
购买产品请拨打或添加微信:17263354025
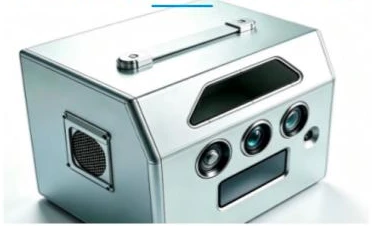
产品外观示意 · 实际配置以交付版本为准
REAL-WORLD CAPTURE / 设备实录
同一现场的可见光、红外与点云画面。
以下为设备实录,未经融合加密。
EM4 激光雷达空间几何与距离感知
GMSL2 视觉相机广角 · 中焦 · 长焦
红外热成像相机补充可见光之外的信息
NVIDIA Jetson端侧计算主控
01 / HARDWARE ARCHITECTURE
不是只看单一画面。
让距离、纹理与热信息形成互补。
三维点云 · 距离 · 反射强度
广角观察环境 · 中焦识别目标 · 长焦关注细节
被动成像 · 热对比信息 · 暗光补充
EDGE COMPUTING
为点云、可见光与红外的协同处理提供计算平台。
02 / WHY MULTIMODAL
从单一信号到多源信息,
围绕工业现场的实际任务设计。
两颗 EM4 提供多路三维点云输入,为覆盖区域配置、空间结构观察和多视角融合提供硬件基础。目标距离与几何轮廓,可与视觉识别结果关联。
实际覆盖范围取决于安装角度与标定,不按雷达数量直接叠加。广角负责环境概览,中焦兼顾目标识别与区域观察,长焦用于关注远处细节。多焦段组合,在观察范围与目标细节之间保留更多选择。
固定焦段协同,不等同于单镜头连续光学变焦。红外通过目标热辐射成像,不依赖可见光照明。在夜间、暗光或可见光对比不足时,提供额外的热成像观察维度。
用于热成像感知;定量测温能力不在当前资料确认范围内。以 Jetson Orin NX 16GB 为主控,为多源预处理、融合感知和模型推理提供部署基础。结合标定、设备管理与可视化工具链,连接采集、分析与运行管理。
吞吐、时延与功耗由具体模块、模型和运行配置共同决定。03 / THREE FOCAL LENGTHS
三路 GMSL2 视觉,
让不同观察尺度协同工作。
关注环境范围与周边目标,建立现场概览。
5.1 mm · 120° × 55°
兼顾画面范围与目标细节,面向作业区域观察。
7.87 mm · 60° × 33°
聚焦远处目标,让关注区域获得更多成像细节。
15.3 mm · 30° × 16°
观察尺度为示意图,非实际视场仿真;视场角标注顺序为水平 × 垂直。
04 / CONFIGURATION & SPECIFICATIONS
已确认的系统组成,
与可追溯的组件参数分别呈现。
| 激光雷达 | 2 × EM4(所提供组件手册为 EM4-T 方形窗口版) |
|---|---|
| 可见光相机 | 3 × GMSL2 视觉相机:广角 / 中焦 / 长焦 |
| 视觉模组系列 | 广角:SG8-OX08BC-5300-GMSL2-H120S1A;中焦:SG8-OX08BC-5300-GMSL2-H60SA;长焦:SG8-OX08BC-5300-GMSL2-H30S1A |
| 红外相机 | 1 × N-Driver P302 |
| 边缘计算主控 | NVIDIA Jetson Orin NX 16GB;运行模式按交付配置确认 |
| 测距能力 | ≥250 m @ 10% NIST、100 klux、PoD 90% |
|---|---|
| 典型测距精度 | ±5 cm @ 1σ(90% NIST 目标,受环境与距离影响) |
| 单颗视场角 | 120°(水平)× 25°(垂直) |
| 角分辨率 | 水平 0.1°,ROI 区域 0.05°;垂直 0.05° |
| 帧率 / 时间同步 | 10 Hz / gPTP |
| 典型功耗 | 15 W / 颗,仅为雷达组件功耗 |
| 图像传感器 / ISP | OmniVision OX08B40 / GW5300 |
|---|---|
| 单路输出能力 | 3840 × 2160 @ 30 fps |
| 输出接口 / 数据格式 | GMSL2 / YUV422 8-bit |
| 图像功能 | 支持 HDR、LFM |
| 三款镜头 | H120S1A:5.1 mm,120° × 55°;H60SA:7.87 mm,60° × 33°;H30S1A:15.3 mm,30° × 16°(水平 × 垂直) |
| 模组防护等级 | H120S1A:IP5X;H60SA、H30S1A:IP67。整机防护等级以整机测试为准。 |
| 同步能力 | 模组支持外触发、多相机同步;系统级接入需匹配配置 |
| 探测器 | 氧化钒非制冷红外焦平面探测器 |
|---|---|
| 分辨率 / 响应波段 | 640 × 512 / 8–14 μm |
| 焦距 / 视场角 | 9.1 mm / 水平 48° × 垂直 37° |
| NETD | ≤40 mK @ 25°C,F#1.0 |
| 输出 | LVDS 同轴 / YUV422 8-bit |
| 窗口功能 | 支持自动加热 |
组件参数依据所提供厂家手册,不等同于整机融合后的性能保证。整机视场、识别距离、处理时延、功耗及环境等级以最终配置与测试结果为准。
05 / SOFTWARE WORKFLOW