01 / CAMERA INTRINSICS
相机内参标定
基于棋盘格提取角点并计算相机内参,支持查看重投影误差、去畸变验证及 YAML 导出。
界面展示 · 等待导入标定数据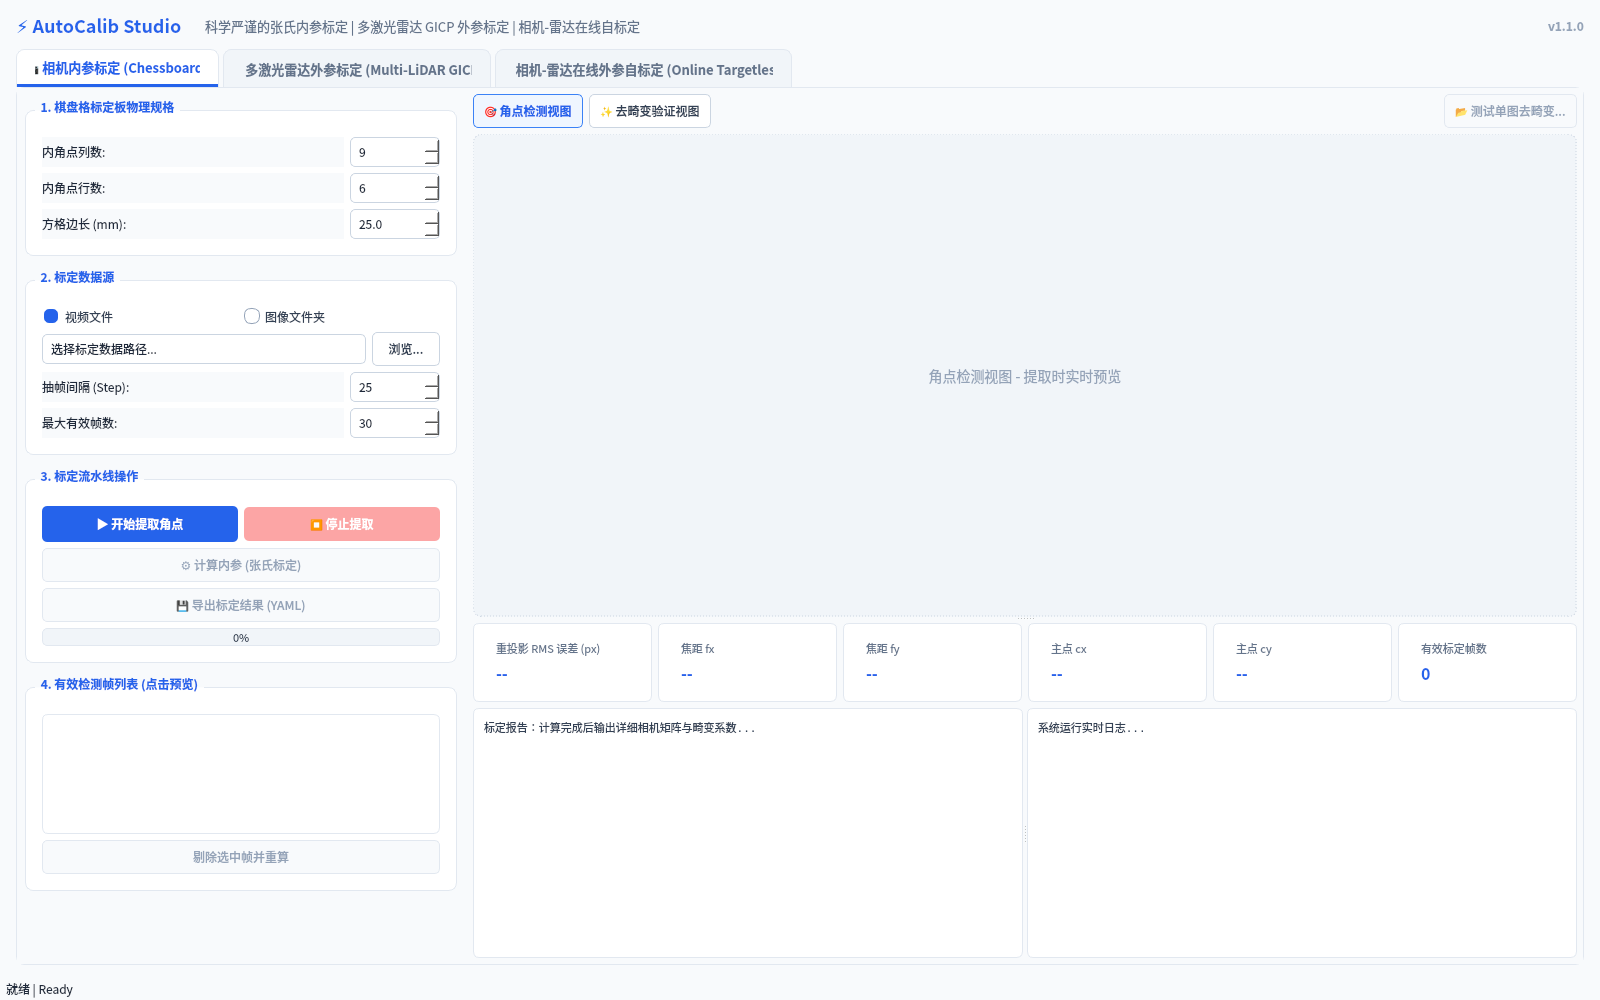
01 / CALIBRATION
从相机内参到多传感器外参,
为融合感知建立可靠的数据基础。
软件咨询与支持请拨打或添加微信:17263354025
AUTOCALIB STUDIO / 融合标定工具
覆盖相机内参、雷达之间的外参,以及雷达与相机之间的外参标定。通过可视化操作与结果导出,辅助多传感器系统部署。
基于棋盘格提取角点并计算相机内参,支持查看重投影误差、去畸变验证及 YAML 导出。
界面展示 · 等待导入标定数据加载多雷达点云,通过 GICP 进行外参配准,支持点云俯视预览、配准指标查看及外参导出。
界面展示 · 使用工具自带示例点云,未展示标定结果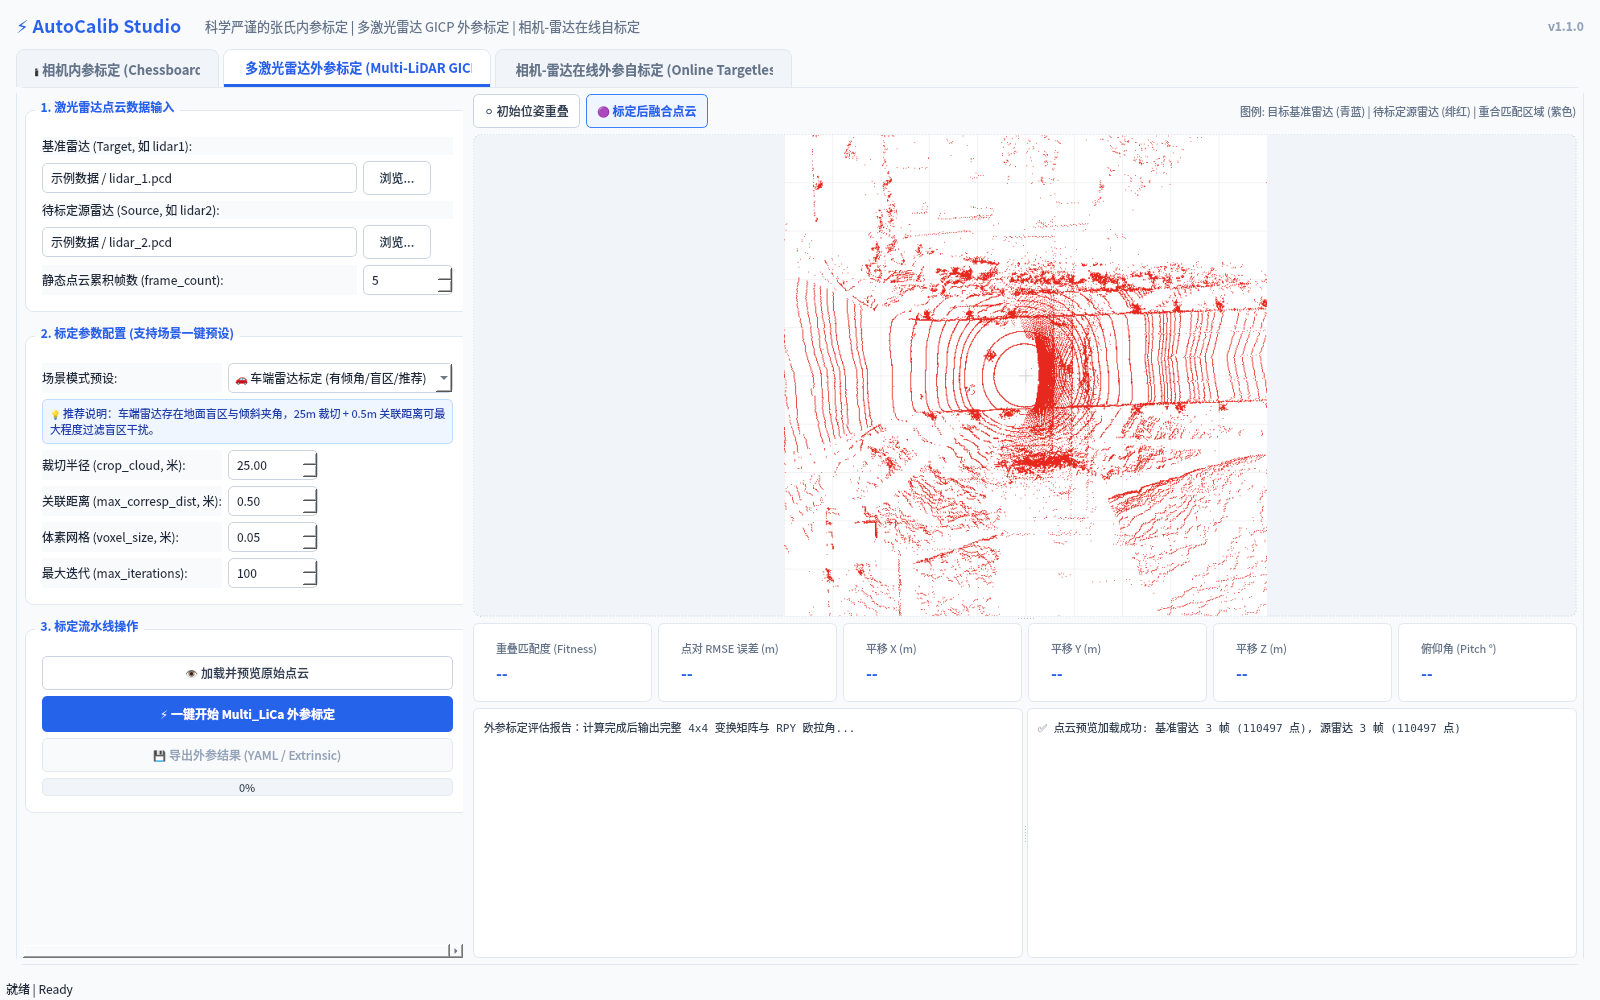
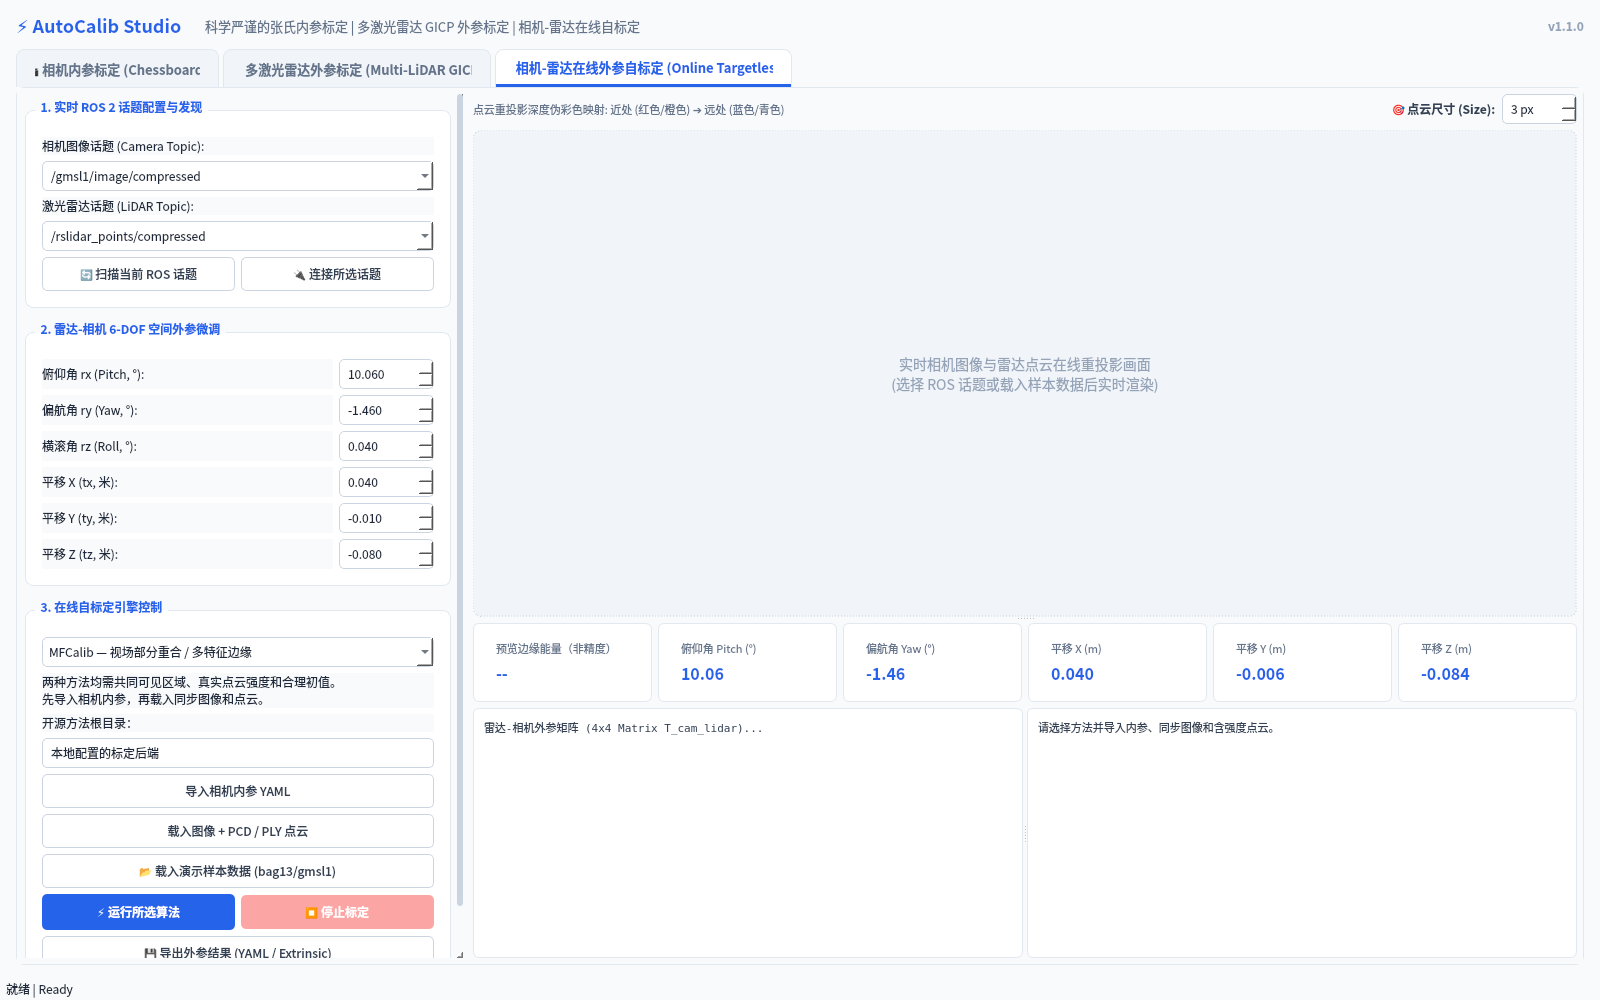
支持导入内参、同步图像与点云,也可通过 ROS 2 话题获取快照;结合初始位姿和后端算法进行标定与投影检查。
界面展示 · 待导入数据;支持快照标定,不含连续在线优化