吊具作业防撞
关注吊具作业及其周边空间,结合点云与视觉信息辅助发现障碍物,为吊具防撞检测与现场预警提供感知输入。
JUYING SERIES / 广角安全监测
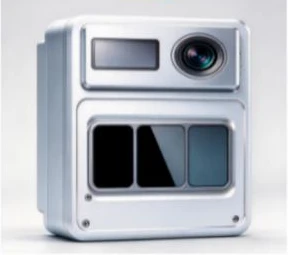
大广角固态雷达融合传感器,采用“光、热、点云”多模态空间融合感知,可用于轮胎龙门吊吊具作业防撞与安全区域障碍物检测。
购买产品请拨打或添加微信:17263354025
PRODUCT OVERVIEW / 产品概述
融合光、热与点云,采用紧凑机身与广角感知设计。
面向港口轮胎龙门吊、作业区域及工业设备监测等需求,结合现场安装位置与软件配置,提供安全感知支持。
APPLICATION / 实际应用场景展示
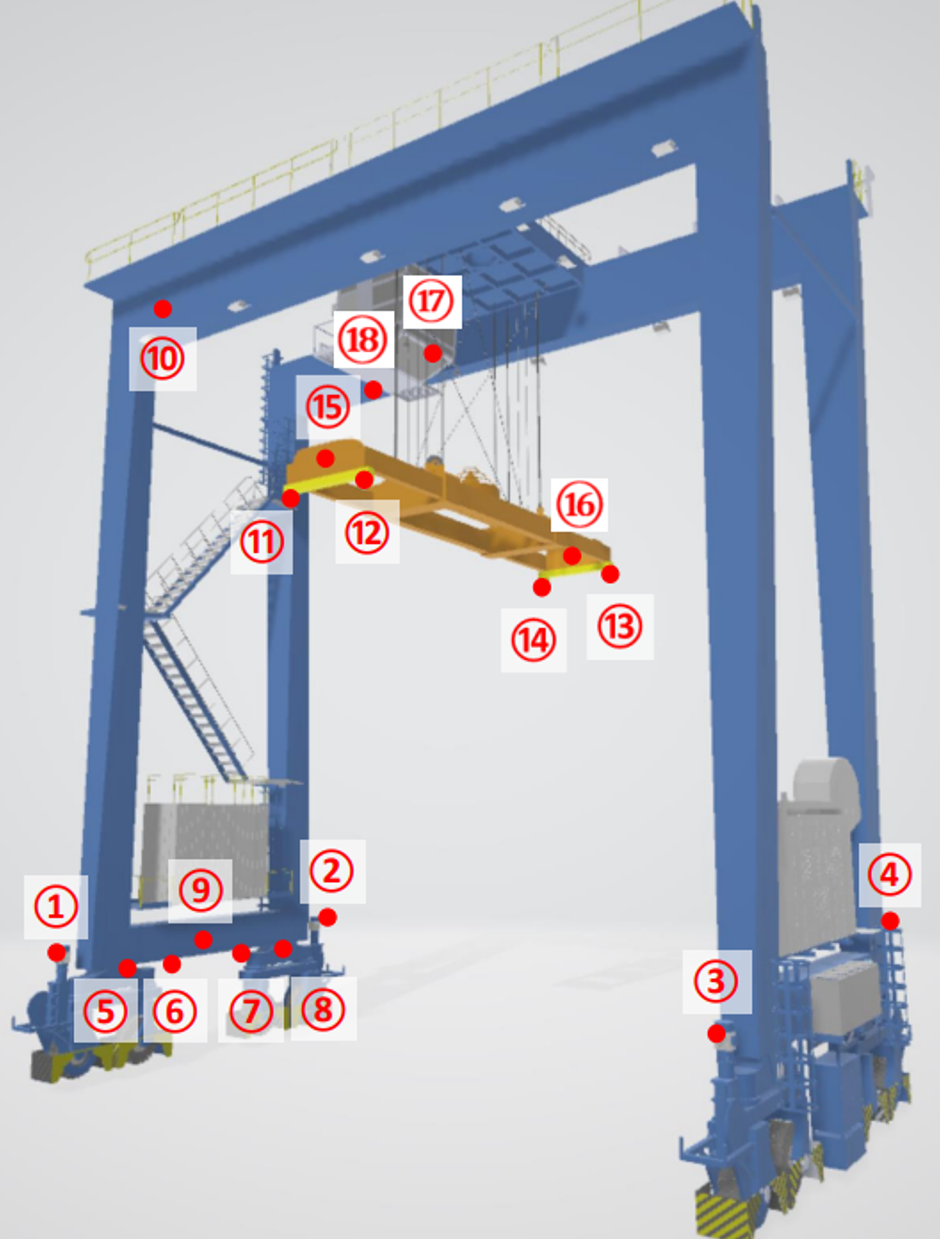
围绕吊具、设备和作业区域,
提供多点位空间感知支持。
PORT OPERATIONS / 作业安全
轮胎龙门吊运行中,吊具与设备周边的空间变化需要持续关注。守望以大广角融合感知为基础,结合现场部署和检测软件,服务吊具防撞与作业区域障碍物检测。
了解智慧港口场景 ↗FIELD DISPLAY / 现场检测画面
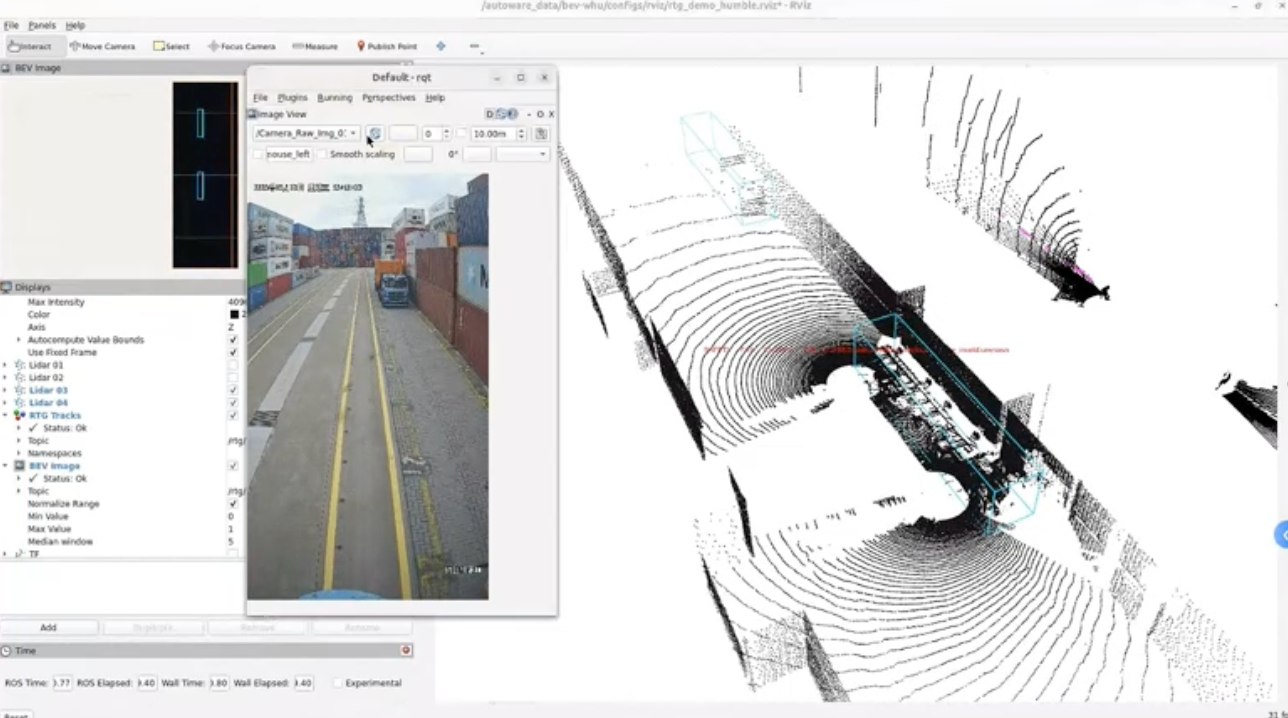
轮胎龙门吊作业区域的相机与点云检测画面,展示现场环境及空间感知效果。
CAPABILITIES / 场景能力
结合部署位置与应用软件,
构建适合现场的监测方案。
关注吊具作业及其周边空间,结合点云与视觉信息辅助发现障碍物,为吊具防撞检测与现场预警提供感知输入。
面向设备周边与作业区域,通过广角空间感知获取环境信息,结合检测规则辅助识别区域内障碍物。
可根据龙门吊结构、吊具位置与作业路径选择安装点位;多设备信息可结合标定与软件系统进行统一观察。
检测范围、目标类型、预警方式与设备联动能力取决于现场环境、安装标定和系统配置,具体以项目确认及测试结果为准。
SPECIFICATIONS / 技术参数
广角激光雷达与双光谱相机协同,兼顾三维空间感知、可见光观察和热成像测温。
| 水平 × 垂直视场角 | 120° × 90° |
|---|---|
| 测距能力 | 30 m(10% NIST 漫反射目标,100 klux 日照) |
| 典型测距精度 | ±5 cm @ 1σ(50% NIST 漫反射目标) |
| 盲区 / 帧率 | 0.1 m / 10 Hz |
| 点云输出 | 约 260,000 点/秒 |
| 平均角分辨率 | 0.625°(全视场非均匀分布) |
| 时间同步 | gPTP(IEEE 802.1AS)/ PTP E2E L2(IEEE 1588) |
| 热成像探测器 | 氧化钒非制冷型,256 × 192 |
|---|---|
| 热成像视场 / 帧频 | 25° × 18.8° / 25 fps |
| 测温范围 | −20°C ~ 650°C |
| 测温精度 | ±2°C 或读数的 ±2%,取较大值 |
| 目标物最远测温距离 | 11.5 m(以 0.1 m × 0.1 m 目标为准) |
| 测温规则 | 全屏、点、线、框测温 |
| 可见光分辨率 | 1920 × 1080 |
| 可见光光学变倍 | 4 倍 |
以上为所用感知组件的资料参数,测距与测温结果受目标、环境及安装条件影响。整机视场、检测距离、功耗、防护等级及工作温度以最终配置和整机测试为准。
咨询产品配置 ↗